Статті бази ▾ ← Усі бази знань
Автоматика oCBot
Концепція та філософія12 Ласкаво просимо до екосистеми oCBotЗвідки взявся oCBotІдеологія oCBotСфери призначення та режими роботиПериферійні пристроїСвобода периферіїБазові скрипти автоматизаціїВіртуальні панелі оператораСкладні сценарії та логіка автоматизаціїМультиконтролерністьЗагальний огляд автоматики oCBotАрхітектура та опис
Підтримувані контролери18 Контролер Kincony KC868-A6Підключення живлення й USB на KC868-A6Реле й аналогові виходи KC868-A6Сухі контакти й аналогові входи KC868-A6Шини й роз'єми KC868-A6: RS485, I2C, 1-Wire і рештаЩо зайнято на ESP32 у KC868-A6: карта GPIOЯк зібрати щиток на KC868-A6Як прогнати сценарії без куба: тестовий стенд для KC868-A6Контролер Kincony KC868-A16Підключення живлення й USB на KC868-A16Силові виходи KC868-A16: MOSFET замість релеСухі контакти й аналогові входи KC868-A16Шини й мережа KC868-A16: Ethernet, RS485, I2C, 1-WireЩо зайнято на ESP32 у KC868-A16: карта GPIOЯк зібрати щиток на KC868-A16Як прогнати сценарії без куба: тестовий стенд для KC868-A16Контролер WT32-ETH01Універсальний ESP32 DevKit (Custom)
Каталог периферійних пристроїв9 Датчики температуриДатчики тискуДатчики рівня рідиниДатчики потоку (витратоміри)Виконавчі механізми (Клапани, Насоси, ТЕНи)Датчики середовища (Вологість, Світло, Тиск)Датчики електричні та вагиОргани керування (Кнопки, Енкодери)Електродвигуни та вентилятори
Складання та Перший запуск (DIY)20 Збирання контролера oCBot своїми рукамиПервинне прошивання та запуск контролераШвидке підключення Wi-Fi через BluetoothПідключення ТЕНів та регуляторів потужностіВибір та підключення електромагнітних клапанівКілька плат PCA9685 на одній шиніПін OE — апаратне зняття всіх виходівПлата PCA9685 зблизька — що на ній є і навіщоПлата розширення PCA9685 — 16 каналів ШІМСервопривід і плата розширення — чому це не працюєТвердотілки на платі розширенняПідключення LCD та OLED дисплеїв по шині I2CДвигун і частотний перетворювач: силове підключенняПромисловий протокол RS485 (Modbus RTU)Частотник AE200 (Yingshida) по Modbus: клеми, параметри й регістр завдання частотиЧастотник CFM310 по Modbus: панель RS485, сервісне меню і три регістриЧастотник Ennera FCE по Modbus: налаштування і діагностикаЧастотник без Modbus (900E): пуск реле й оберти 0–10 ВКалібрування ваг на тензодатчиках (HX711)Усунення типових несправностей
Робота з веб-інтерфейсом17 Головна сторінка (Home)Діаграма процесу (Flow)Сценарії автоматизаціїРедактор скриптівПульти оператораДизайнер пультів HMI DesignerПериферіяПлати та шиниЗагальні налаштуванняОбладнанняТочки монтажуНалаштування графіківОновлення прошивкиНалаштування Wi-FiЛогиПорталПро програму
Написання сценаріїв (C++ Скрипти)10 Огляд скриптівМій перший сценарій: Крок за крокомШІМ-відбір: Як налаштувати клапан правильноНалаштування ПІД-регулятора для стабілізаціїАвтоматизація температурних пауз при затиранні солодуСкрипт ББКРегулювання тискуРозрахунок ABV за температурою париСкрипт «Розрахунок ABV»ABV у сценаріях
Безпека, Хмара та Інтеграція5 Система безпеки oCBot: Захист від аварійСтворення хмарного кабінету UA DistilleryЯк опублікувати звіт про перегонкуШеринг кастомних пультів оператора (HMI)Інтеграція з Home Assistant та MQTT
База знаньАвтоматика oCBotНаписання сценаріїв (C++ Скрипти)

Налаштування ПІД-регулятора для стабілізації колони

ПІД-регулятор (Пропорційно-Інтегрально-Диференціальний регулятор), це алгоритм зворотного зв'язку, який дозволяє підтримувати заданий параметр (наприклад, температуру в кубі чи колоні) на стабільному рівні шляхом точного регулювання потужності нагріву.

відміну від простого двопозиційного регулювання (увімкнено/вимкнено), ПІД-алгоритм плавно знижує потужність при наближенні до цільової температури, що запобігає перегріву та закиданню («захлибу») колони.


Три компоненти ПІД-алгоритму#

Формула розрахунку керуючого сигналу (потужності) базується на трьох коефіцієнтах:

  1. Пропорційний ($K_p$):
    • Визначає реакцію на поточну помилку (різницю між заданою та поточною температурою). Що більша різниця, то більша потужність.
    • Вплив: Швидкий вихід на режим, але занадто великий $K_p$ призводить до різких коливань температури навколо цілі.
  2. Інтегральний ($K_i$):
    • Накопичує помилку з часом. Допомагає компенсувати постійні втрати тепла (наприклад, протяги в приміщенні).
    • Вплив: Усуває залишкове відхилення від цілі, але високий $K_i$ призводить до тривалого «зависання» потужності на високому рівні та перегріву.
  3. Диференціальний ($K_d$):
    • Реагує на швидкість зміни температури. Намагається сповільнити нагрів, якщо температура зростає занадто швидко.
    • Вплив: Зменшує перерегулювання (закидання температури вище цілі), але дуже чутливий до шумів/перешкод давача температури.
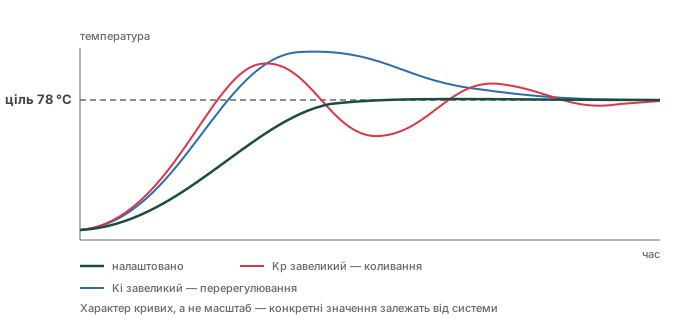
Три криві виходу на ціль 78 градусів: налаштований регулятор дає плавний підйом, завеликий Kp — коливання навколо цілі, завеликий Ki — сильне перерегулювання


Нотатка

В автоматиці oCBot формулу ПІД-регулятора інтегровано безпосередньо у драйвер керування потужністю ТЕНу. Ви можете змінювати коефіцієнти в налаштуваннях відповідного регулятора або через C++ скрипти.


Практичний метод налаштування (Метод Зіглера-Ніколса спрощений)#

Для більшості ректифікаційних та дистиляційних систем підходить такий покроковий алгоритм ручного налаштування:

  1. Початковий стан: Встановіть коефіцієнти $K_i = 0$ та $K_d = 0$. Встановіть невелике значення $K_p$ (наприклад, 2.0).
  2. Пошук критичного посилення:
    • Поступово збільшуйте $K_p$ під час роботи на стабілізацію (наприклад, підтримання 78°C).
    • Знайдіть таке значення $K_p$, за якого температура починає здійснювати постійні, незатухаючі коливання з однаковим періодом. Запишіть це значення як $K_u$ (критичне посилення), а період коливань в секундах як $P_u$.
  3. Розрахунок робочих параметрів:
    • Для класичного регулювання за схемою ПІД встановіть такі значення:
      • $K_p = 0.6 \times K_u$
      • $K_i = \frac{1.2 \times K_p}{P_u}$
      • $K_d = 0.075 \times K_p \times P_u$
  4. Коригування:
    • Якщо система занадто повільно виходить на робочу температуру, трохи збільшіть $K_p$ або $K_i$.
    • Якщо спостерігаються постійні хвилеподібні температурні коливання, зменшіть $K_p$ та $K_i$.

Важливо

Якісна теплоізоляція перегінного куба та царги колони зменшує зовнішній вплив температури повітря на 80%. Це значно спрощує роботу ПІД-регулятора та дозволяє використовувати менші значення інтегрального коефіцієнта $K_i$.